








Özel Otomasyonlu Üretim
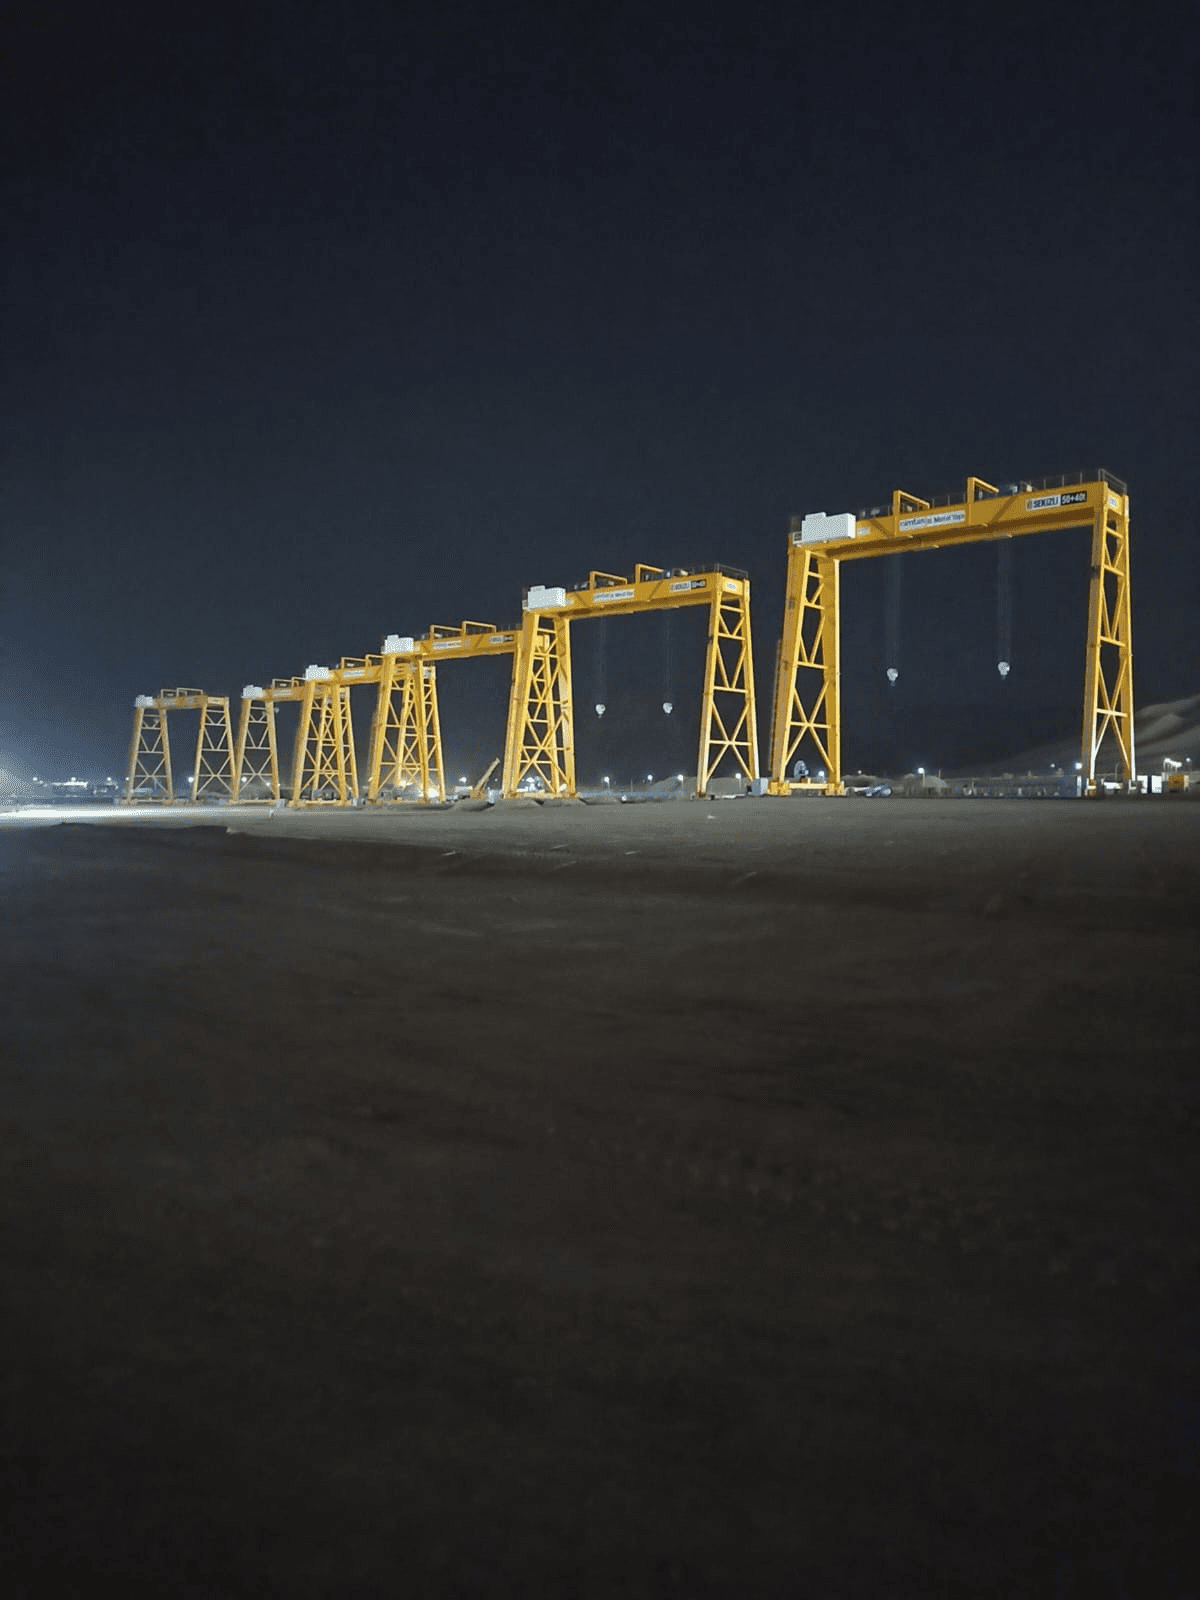
Özel Otomasyonlu Vinç Sistemleri
Standart bir köprülü vinç sistemi, kaldırma, araba ve köprü hareketlerini operatör komutuyla gerçekleştirir. Ancak üretim hatlarının büyüdüğü, birden fazla holden oluşan tesislerde veya aynı alanda çok sayıda vincin çalıştığı uygulamalarda standart kumanda sistemi tek başına yeterli olmayabilir.
Özel otomasyonlu vinç sistemleri; vinçlerin seçilebilir şekilde tek noktadan yönetilmesi, kablosuz joystick ile kontrol edilmesi, farklı hollerdeki vinçlerin yetkilendirilmiş operatör tarafından kumanda edilmesi, hareketlerin güvenlik mantığıyla sınırlandırılması ve tesis prosesine entegre edilmesi için tasarlanır.
Sekizli Vinç, işletmenin üretim akışı, tesis yerleşimi, operatör çalışma düzeni, kaldırma senaryoları ve iş güvenliği ihtiyaçlarına göre özel otomasyonlu vinç çözümlerinin projelendirilmesine destek olur.
Özel Otomasyonlu Vinç Sistemi Nedir?
Özel otomasyonlu vinç sistemi; vinç mekanik yapısının yanında kumanda, haberleşme, güvenlik ve kontrol mantığının da uygulamaya özel tasarlandığı çözümdür. Amaç her zaman tam otomasyon değildir. Bazı tesislerde yalnızca kablosuz joystick kumanda yeterli olabilirken, bazı tesislerde bir operatörün farklı hollerdeki vinçleri seçerek yönetmesi, vinçlerin birbirini görmesi veya belirli çalışma alanlarına otomatik sınır konulması gerekebilir.
Sistem, aşağıdaki fonksiyonlardan birini veya birden fazlasını içerebilir:
- Kablosuz joystick veya ergonomik el kumandası ile vinç kontrolü
- Tek kumandadan seçilebilir şekilde birden fazla vinci yönetme
- Birden fazla holden oluşan tesislerde aktif vinç veya hol seçimi
- Birden fazla kumanda istasyonundan yetkili operatör kontrolü
- Vincin yalnızca belirlenen alanlarda çalışmasına izin veren bölge kontrolü
- Aynı ray hattında çalışan vinçler için anti-çarpışma sistemi
- Yüksek hızda yaklaşımda yavaşlatma ve güvenli mesafede durdurma
- Frekans konvertörü ile hassas hız kontrolü
- Yük gösterimi, aşırı yük koruma ve arıza uyarıları
- PLC, SCADA, MES veya tesis otomasyon sistemleriyle veri paylaşımı
- Kullanım, arıza ve bakım verilerinin kayıt altına alınması
- Yarı otomatik veya tam otomatik yük taşıma senaryoları
Kablosuz kumanda sistemleri, operatörün sabit bir sarkıt kumandaya bağlı kalmadan güvenli görüş alanında konumlanmasına imkân verebilir. Ancak kablosuz komutlar, aşırı yük koruması, limit şalterleri ve diğer emniyet kilitlemeleriyle aynı güvenlik zinciri içinde çalışmalıdır.
Kablosuz Joystick Kontrollü Vinç Sistemleri
Kablosuz joystick kontrolü; operatörün vinci yükü daha iyi görebildiği, güvenli mesafeyi koruyabildiği ve çalışma alanını daha rahat takip edebildiği bir noktadan yönetmesine imkân sağlar. Özellikle geniş açıklıklı üretim alanlarında, görüş açısının değiştiği yük transferlerinde veya operatörün sabit sarkıt kumanda kablosuyla hareket etmesinin uygun olmadığı uygulamalarda avantaj sağlayabilir.
Joystickli kumandalar; kaldırma, indirme, köprü yürütme ve araba yürütme hareketlerinin daha kontrollü yönetilmesine yardımcı olur. İhtiyaca göre tek kademeli, çift kademeli veya oransal hız kontrollü joystick sistemleri değerlendirilebilir.
Kablosuz joystick seçimi yapılırken aşağıdaki noktalar değerlendirilmelidir:
- Kumandanın ergonomisi ve operatörün kullanım alışkanlığı
- Gerekli hareket sayısı ve yardımcı fonksiyonlar
- Tek veya çift kaldırma mekanizması bulunması
- Hız kontrolü ihtiyacı
- Tesis içindeki çelik yapı, elektromanyetik ortam ve sinyal kapsama koşulları
- Kumandanın darbe, toz, nem ve düşmeye karşı koruma seviyesi
- Yetkilendirme, anahtarlı açma-kapama veya kullanıcı tanımlama ihtiyacı
- Acil stop fonksiyonunun güvenlik mimarisi
- Yedek kumanda veya birden fazla çalışma istasyonu ihtiyacı
Bazı endüstriyel joystickli uzaktan kumanda sistemlerinde çok eksenli joystickler, ekranlı kullanıcı arayüzleri ve acil stop fonksiyonları bulunabilir. Düşme, sert darbe veya beklenmedik hareket algılandığında güvenlik fonksiyonunu devreye alan çözümler de uygulamaya göre değerlendirilebilir.
Birden Fazla Holden Tek Noktada Kontrol
Birçok üretim tesisinde vinçler farklı hollerde, atölyelerde veya hatlarda bulunur. Her hol için ayrı operatör, ayrı kumanda düzeni ve bağımsız operasyon akışı gerekebilir. Ancak bazı işletmelerde yük transferi belirli merkezlerden yönetilir veya belirli bir operatörün gerektiğinde farklı hollerdeki vinçleri seçerek kullanması istenir.
Bu senaryoda amaç, tek bir kumandanın tüm vinçleri aynı anda kontrol etmesi değildir. Güvenli tasarım yaklaşımı; operatörün kumanda üzerinden hangi holün veya hangi vincin aktif olduğunu açık şekilde seçmesi, aynı anda yalnızca yetkilendirilmiş bir vinçte kumanda yetkisi bulunması ve geçiş sırasında önceki vincin güvenli duruma alınmasıdır.
Örnek çalışma senaryosu:
Bir tesiste A, B ve C hollerinde birer gezer köprülü vinç bulunduğunu düşünelim. Operatör, kablosuz joystick üzerindeki seçim anahtarı veya ekran üzerinden önce A holündeki vinci seçer. Komutlar yalnızca A holündeki aktif vince gider. Operatör B holünde işlem yapacaksa önce A vinci güvenli şekilde durdurur, ardından kumandadan B holünü seçer. Sistem, yetki devri tamamlanmadan B vincinin hareket almasını engelleyecek mantıkla tasarlanır.
Bu yapı; özellikle bakım, kalıp değişimi, özel proje montajı veya merkezi operasyon kontrolü gereken tesislerde değerlendirilebilir.
Bir uzaktan kumandadan birden fazla vincin kontrolü mümkündür; ancak aynı anda çelişen komutların veya yanlış vinç seçiminin önüne geçmek için seçici anahtar, donanımsal ya da yazılımsal kilitleme ve açık kullanıcı geri bildirimi gerekir. Aktif kumanda yetkisinin aynı anda yalnızca bir vinçte bulunması temel güvenlik yaklaşımıdır.
Çoklu Vinç ve Çoklu Hol Yönetiminde Güvenlik Mantığı
Birden fazla vinç, hol veya kumanda noktası bulunan tesislerde otomasyonun temel amacı yalnızca konfor sağlamak değildir. Asıl amaç; operatör hatasına açık durumları azaltmak, çakışan komutları önlemek ve her vinç hareketini tanımlı güvenlik kuralları içinde tutmaktır.
Çoklu vinç yönetiminde şu kontrol mantıkları değerlendirilebilir:
- Her vincin benzersiz kimlik ve seçim bilgisine sahip olması
- Kumanda ekranında aktif vincin, holün ve çalışma modunun açık biçimde gösterilmesi
- Bir kumanda aktifken diğer kumandalardan hareket komutu verilmesinin engellenmesi
- Kumanda yetkisi devredilmeden önce önceki vincin güvenli duruşta olduğunun doğrulanması
- Yetkisiz kumanda veya tanımsız verici algılandığında hareket komutlarının engellenmesi
- Haberleşme kesildiğinde vincin güvenli duruşa geçmesi
- Acil stop komutunun güvenlik zincirine uygun biçimde çalışması
- Her vincin kendi aşırı yük, limit ve emniyet fonksiyonlarını bağımsız koruması
- Bakım modunda otomatik veya uzaktan hareket fonksiyonlarının sınırlandırılması
- Arıza veya alarm durumunun kumanda ekranında ya da merkezi ekranda gösterilmesi
Uzaktan kumanda, vinç üzerindeki mevcut emniyet devrelerinin yerine geçmemelidir. Limit şalterleri, aşırı yük koruması, fren sistemi, acil stop, hareket sınırları ve ilgili güvenlik fonksiyonları her durumda komut zincirinden öncelikli çalışmalıdır.
Anti-Çarpışma ve Güvenli Mesafe Kontrolü
Aynı ray hattı üzerinde iki veya daha fazla vincin çalıştığı tesislerde çarpışma riski oluşabilir. Özellikle yoğun üretim alanlarında, operatör görüşünün sınırlı olduğu bölgelerde veya vinçlerin farklı hızlarda hareket ettiği uygulamalarda anti-çarpışma sistemleri önem kazanır.
Anti-çarpışma sistemi; vinçler arasındaki mesafeyi algılayarak belirlenen yaklaşım bölgesinde sesli-ışıklı uyarı verebilir, vinç hızını düşürebilir veya daha kritik mesafede hareketi durdurabilir. Sistem teknolojisi; tesis koşullarına ve hassasiyet ihtiyacına göre optik, lazer, kızılötesi, radyo tabanlı veya konum bilgisi kullanan yöntemlerle kurgulanabilir.
Örnek çalışma mantığı:
- Vinçler birbirine belirlenen mesafeden fazla uzaktaysa normal hızda hareket eder.
- Mesafe uyarı bölgesine düştüğünde hareket hızı azaltılır.
- Mesafe emniyet bölgesine düştüğünde ilgili hareket yönü durdurulur.
- Vinçler birbirinden uzaklaşacak yönde hareket ediyorsa sistem izin verebilir.
- Bir vinç bakım modunda veya devre dışıysa diğer vinçlerin yaklaşma kuralları buna göre güncellenir.
Anti-çarpışma çözümleri; iki aynı raydaki vinç arasında belirlenen mesafeyi izleyerek uyarı, yavaşlatma veya durdurma fonksiyonları uygulayabilir. Çoklu hol ve çok seviyeli tesislerde ise vinç konumu, yükseklik ve güvenlik bölgelerini birlikte değerlendiren daha gelişmiş kontrol mantıkları kullanılabilir.
Bölgesel Çalışma ve Yasak Alan Tanımlama
Her tesisin içinde vinçlerin girmemesi veya kontrollü hareket etmesi gereken alanlar olabilir. Bakım platformları, makine üstleri, robot hücreleri, tehlikeli proses alanları, insan geçiş bölgeleri, düşük tavan bölgeleri veya başka kaldırma sistemlerinin çalışma hacmi bu alanlara örnektir.
Bölgesel kontrol yaklaşımıyla vinç hareketleri tanımlı alanlara göre sınırlandırılabilir. Sistem, vincin veya kaldırma grubunun konumuna bağlı olarak belirli hareketleri engelleyebilir, hızı düşürebilir veya sadece yetkili çalışma modunda geçişe izin verebilir.
Bu tür çözümler şu senaryolarda uygulanabilir:
- Vincin robot hücresi veya makine çalışma alanına yaklaşmasının sınırlandırılması
- Kancanın belirli bir bölgede belirlenen yüksekliğin altına inmesinin engellenmesi
- İki vinç arasında ortak çalışma alanı oluşturulması
- Bakım platformu aktifken vinç hareketlerinin kısıtlanması
- Personel yoğunluğunun olduğu bölgelerde düşük hız moduna geçilmesi
- Hassas montaj bölgesinde yalnızca kontrollü hızla hareket edilmesi
Bu fonksiyonların güvenlik tasarımı, tesisin risk değerlendirmesi ve gerçek operasyon prosedürleri doğrultusunda yapılmalıdır.
PLC, SCADA ve Tesis Otomasyonu Entegrasyonu
Özel otomasyonlu vinç sistemleri, ihtiyaca bağlı olarak tesisin mevcut otomasyon altyapısı ile haberleşebilir. Bu entegrasyon, her tesiste gerekli değildir; ancak üretim akışının takip edildiği, operasyon verilerinin kaydedildiği veya vinç hareketlerinin proses ekipmanlarıyla ilişkilendirildiği uygulamalarda fayda sağlayabilir.
PLC veya merkezi kontrol sistemi üzerinden aşağıdaki veriler izlenebilir:
- Vincin çalışma ve duruş durumu
- Aktif hol veya aktif vinç seçimi
- Kaldırma, araba ve köprü hareket bilgileri
- Aşırı yük, limit, acil stop veya arıza bilgileri
- Bakım uyarıları ve çalışma saati takibi
- Vinçler arası mesafe veya anti-çarpışma alarmı
- Enerji durumu ve pano hata bilgileri
- Operasyon sayısı, kullanım süresi ve çevrim bilgisi
- Yetkilendirme veya çalışma modu bilgisi
Merkezi kontrol, operatörün yerine karar veren kontrol yapısı olarak değil; doğru tasarlandığında operasyon görünürlüğü, kayıt, bakım planlama ve güvenlik yönetimini destekleyen bir araç olarak kullanılmalıdır.
Merkezi kontrol, saha mantığı ve operasyon kayıtları; köprülü, portal ve yarı portal vinçlerde konum, güvenlik ve kullanım verilerinin izlenmesi için kullanılabilir.intellicntrl
Yarı Otomatik ve Tam Otomatik Vinç Uygulamaları
Her otomasyon projesi aynı seviyede değildir. İhtiyaca göre farklı otomasyon seviyeleri planlanabilir.
Seviye 1: Gelişmiş Manuel Kontrol
Operatör kablosuz joystick veya ergonomik kumanda ile vinci yönetir. Frekans konvertörlü hız kontrolü, yük göstergesi, limitler, acil stop ve temel emniyet fonksiyonları bulunur.
Seviye 2: Güvenlik Destekli Manuel Kontrol
Operatör vinci kumanda etmeye devam eder; ancak anti-çarpışma, bölge sınırlama, yavaşlatma, güvenli mesafe kontrolü, yetkilendirme ve alarm yönetimi gibi sistemler hareketi destekler.
Seviye 3: Yarı Otomatik Operasyon
Operatör yük bağlama ve onay sürecini yürütür; vinç belirlenen hedef konuma kontrollü şekilde hareket edebilir. Bu seviye, tekrarlayan taşıma rotaları bulunan uygulamalarda değerlendirilebilir.
Seviye 4: Tam Otomatik Vinç Sistemi
Vinç, tanımlanmış çalışma senaryosunda yük alma, taşıma ve bırakma süreçlerinin tamamını merkezi otomasyon veya üretim sistemiyle iletişim içinde gerçekleştirir. Bu uygulama; hassas konumlama, güvenlik sistemleri, yük tanımlama, alan güvenliği ve kapsamlı risk değerlendirmesi gerektirir.
Tam otomasyon, her tesis için doğru yatırım olmayabilir. Düşük çevrimli veya değişken yüklerin bulunduğu işletmelerde güvenlik destekli manuel kontrol daha uygun olabilir. Yüksek çevrimli, tekrarlayan ve standartlaştırılmış taşıma senaryolarında ise yarı otomatik veya tam otomatik çözümler değerlendirilebilir.
Özel Otomasyon Projesinde Toplanması Gereken Veriler
Özel otomasyonlu vinç sisteminin doğru tasarlanması için yalnızca vinç kapasitesini bilmek yeterli değildir. Teknik keşif ve proje hazırlığı sırasında aşağıdaki veriler değerlendirilmelidir:
- Vinç sayısı, hol sayısı ve her vincin konumu
- Aynı ray üzerinde çalışan vinç sayısı
- Her vincin kapasitesi, açıklığı ve kaldırma yüksekliği
- Mevcut kumanda sistemi ve elektrik pano yapısı
- Kullanılacak kablosuz kumanda türü: butonlu, joystickli veya ekranlı
- Operatörün vinci kontrol edeceği alanlar
- Görüş mesafesi, kör noktalar ve yönlendirici personel ihtiyacı
- Tesis içindeki elektromanyetik etkileşim ve sinyal kapsama koşulları
- Bir operatörün kaç vinci veya hangi holleri kontrol edeceği
- Aktif vinç seçimi ve yetki devri senaryosu
- Aynı anda çalışabilecek vinçler ve ortak çalışma alanları
- Anti-çarpışma, bölgesel sınır veya düşük hız ihtiyacı
- Yükün türü, ağırlık merkezi ve kanca altı ekipmanları
- PLC, SCADA veya mevcut otomasyon altyapısı
- Alarm, arıza kaydı, bakım bildirimi ve raporlama ihtiyacı
- İşletmenin bakım, yetkilendirme ve iş güvenliği prosedürleri
Sekizli Vinç ile Özel Otomasyonlu Kaldırma Çözümleri
Sekizli Vinç, özel otomasyonlu vinç projelerinde standart bir kumanda seçmek yerine tesisin gerçek kullanım senaryosunu değerlendirir. Birden fazla holün tek noktadan yönetilmesi, kablosuz joystick kontrolü, aktif vinç seçimi, güvenli yetki devri, anti-çarpışma, bölgesel hareket sınırı ve tesis otomasyonu entegrasyonu; ihtiyaç doğrultusunda proje kapsamına alınabilir.
Projelendirme sürecinde amaç, vinci gereğinden fazla karmaşık hâle getirmek değildir. Amaç; operatörün doğru noktadan güvenle çalışabildiği, vinçlerin çakışmadığı, bakım ekibinin sistemi takip edebildiği ve üretim akışına uyum sağlayan bir kontrol mimarisi oluşturmaktır.
Her otomasyon çözümü; tesisin risk değerlendirmesi, ilgili ekipmanların teknik uygunluğu, elektrik ve mekanik emniyet fonksiyonları ile gerçek saha testleri doğrultusunda ele alınmalıdır.
Özel Otomasyonlu Vinç Projeniz İçin Teknik Çözüm Alın
Kablosuz joystick kontrolü, çoklu hol yönetimi, merkezi vinç seçimi, anti-çarpışma, bölgesel güvenlik ve tesis otomasyonu entegrasyonu ihtiyaçlarınız için Sekizli Vinç ile iletişime geçin. Teknik ekibimiz; vinç sayısı, çalışma alanı, operatör senaryosu, güvenlik gereksinimleri ve mevcut tesis altyapınızı değerlendirerek projeye uygun otomasyon çözümünün belirlenmesine destek olur.
Otomasyonlu Vinç Çözümü İçin Teklif Alın
Sık Sorulan Sorular
Diğer Sektörleri İnceleyin

Sekizli Vinç
Kablosuz joystick kontrol, çoklu vinç , holden bağımsız kontrol, anti-çarpışma ve proses entegrasyonu için özel otomasyonlu vinç çözümlerini inceleyin.